




2026年10月29日


10月18日,2026西交利物浦大学无人船水上足球赛XJTLU Unmanned Robotics Boat Challenge (URBX) 在太仓校园内的天然河道顺利举行。八支从前期晋级赛中脱颖而出的队伍操控自主设计的无人船,在水面上追球、转向、攻防交锋,展开激烈角逐。
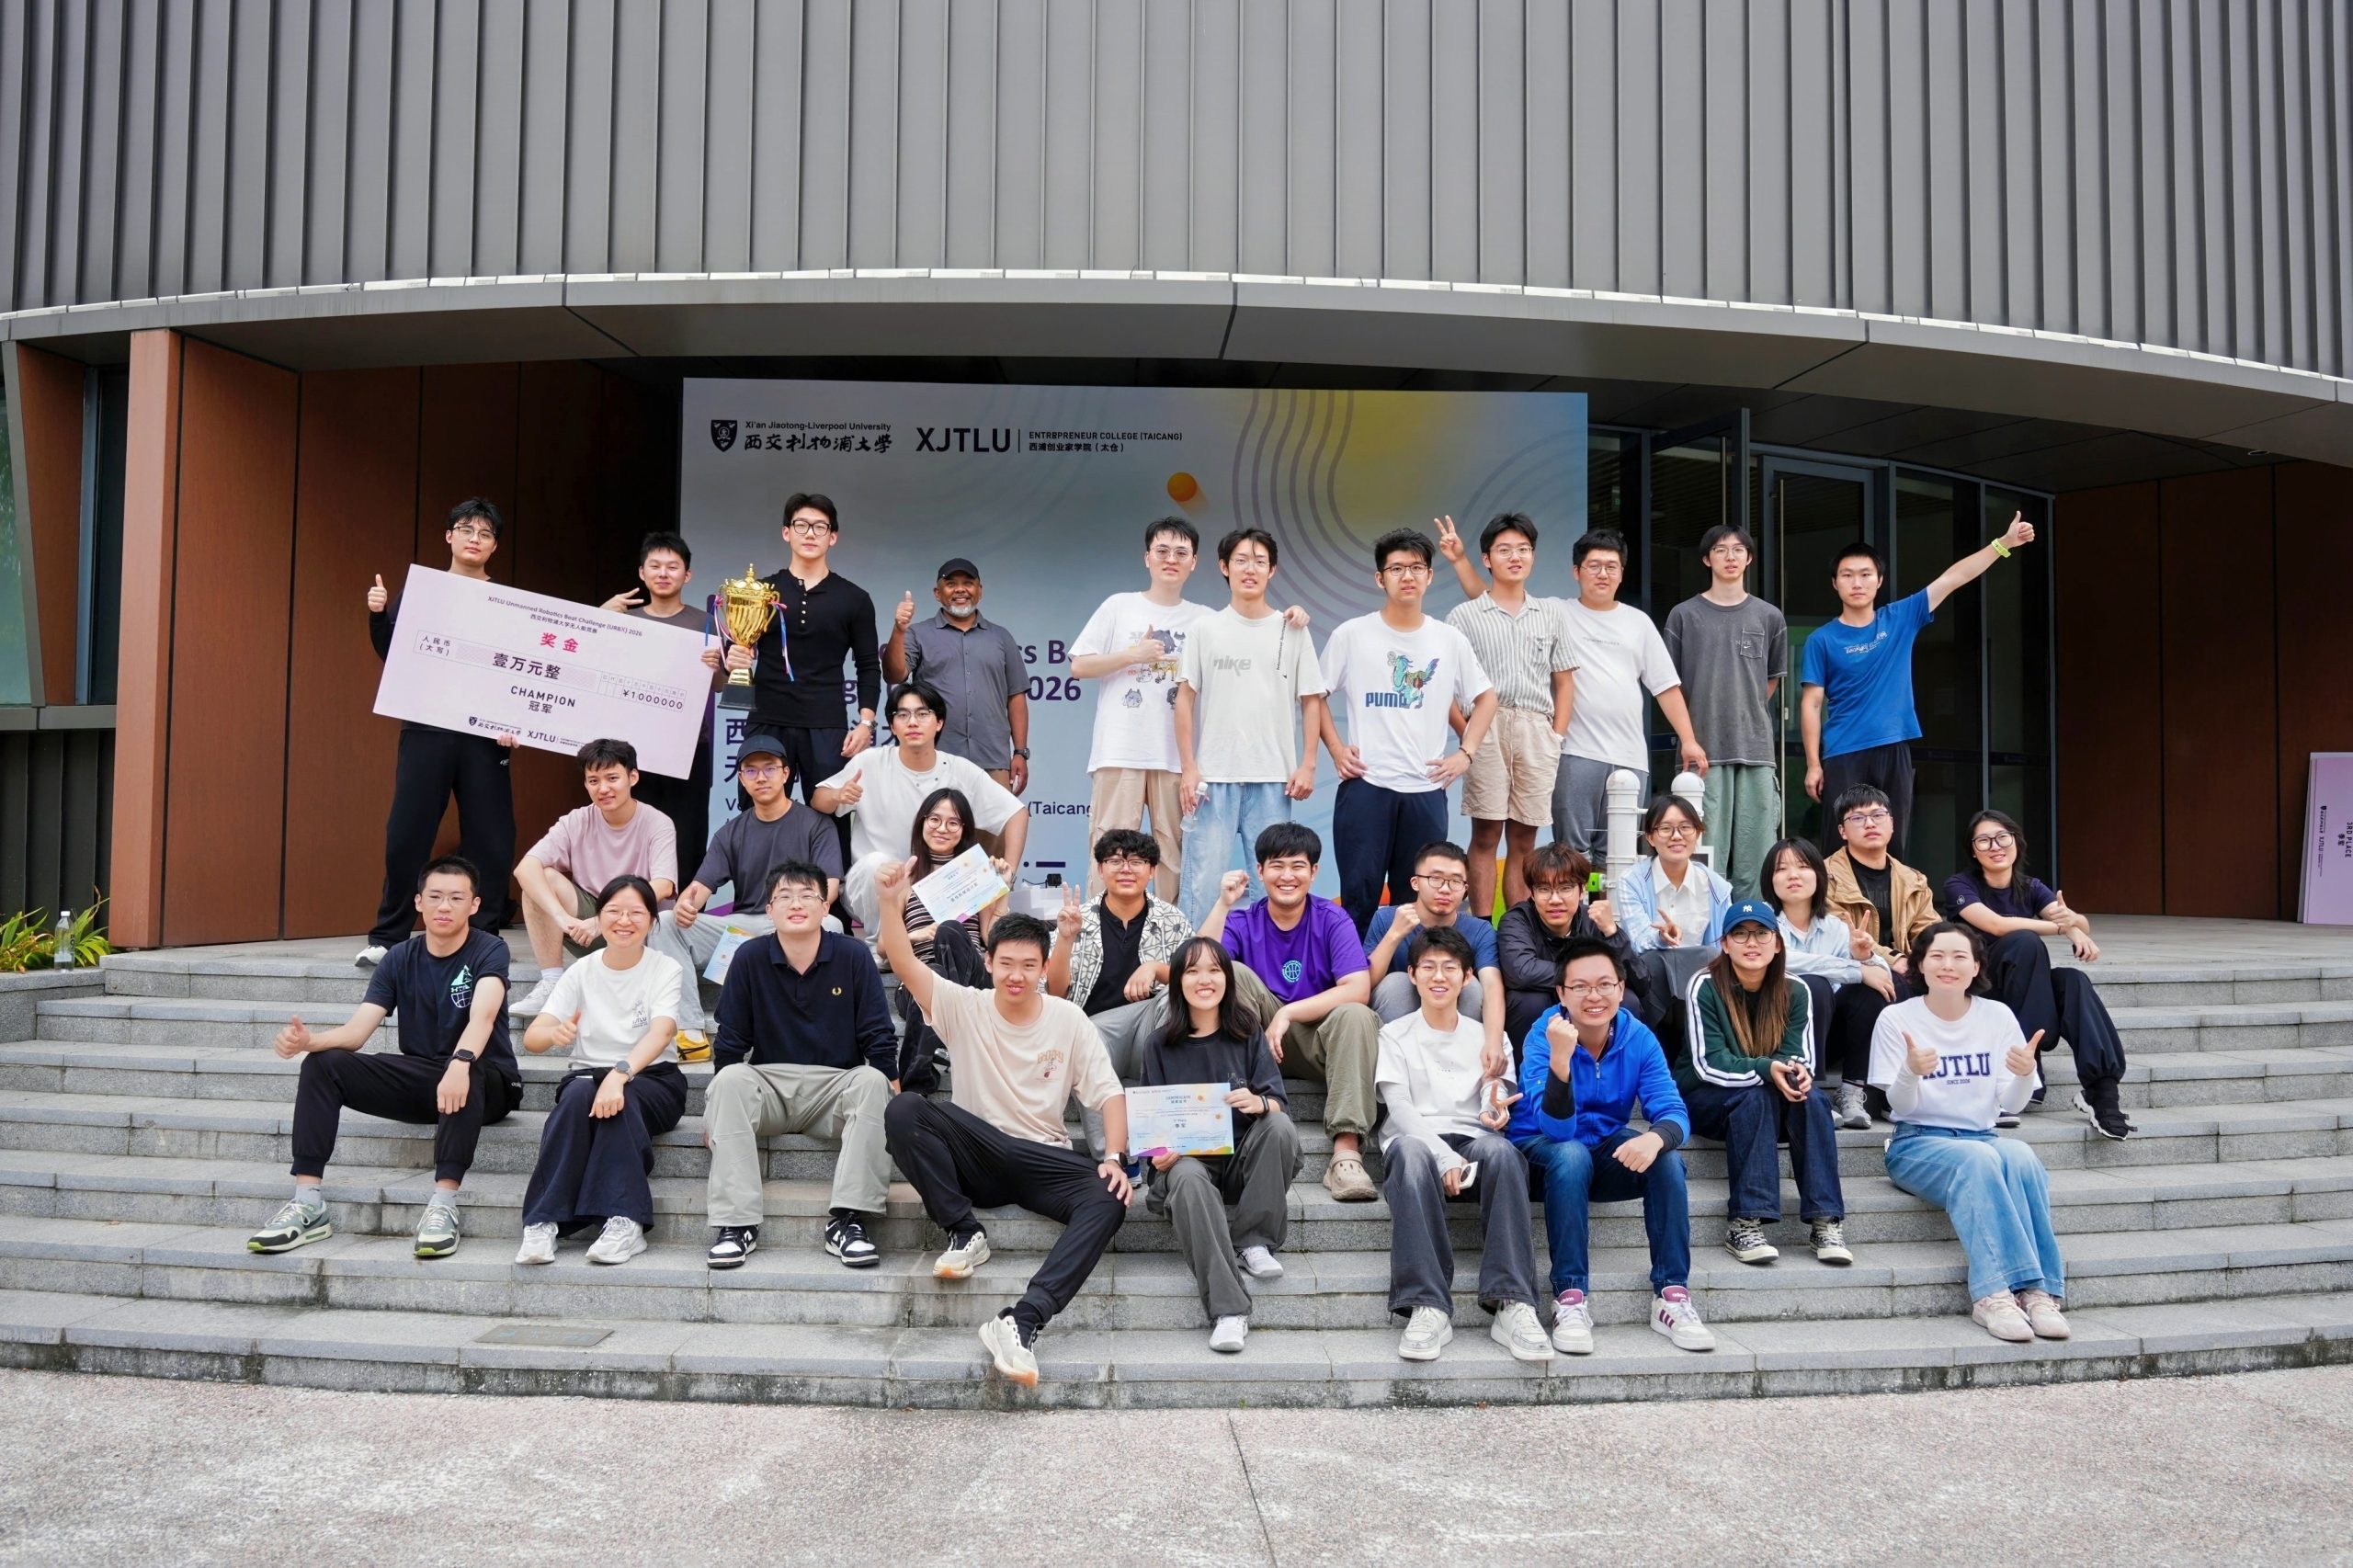
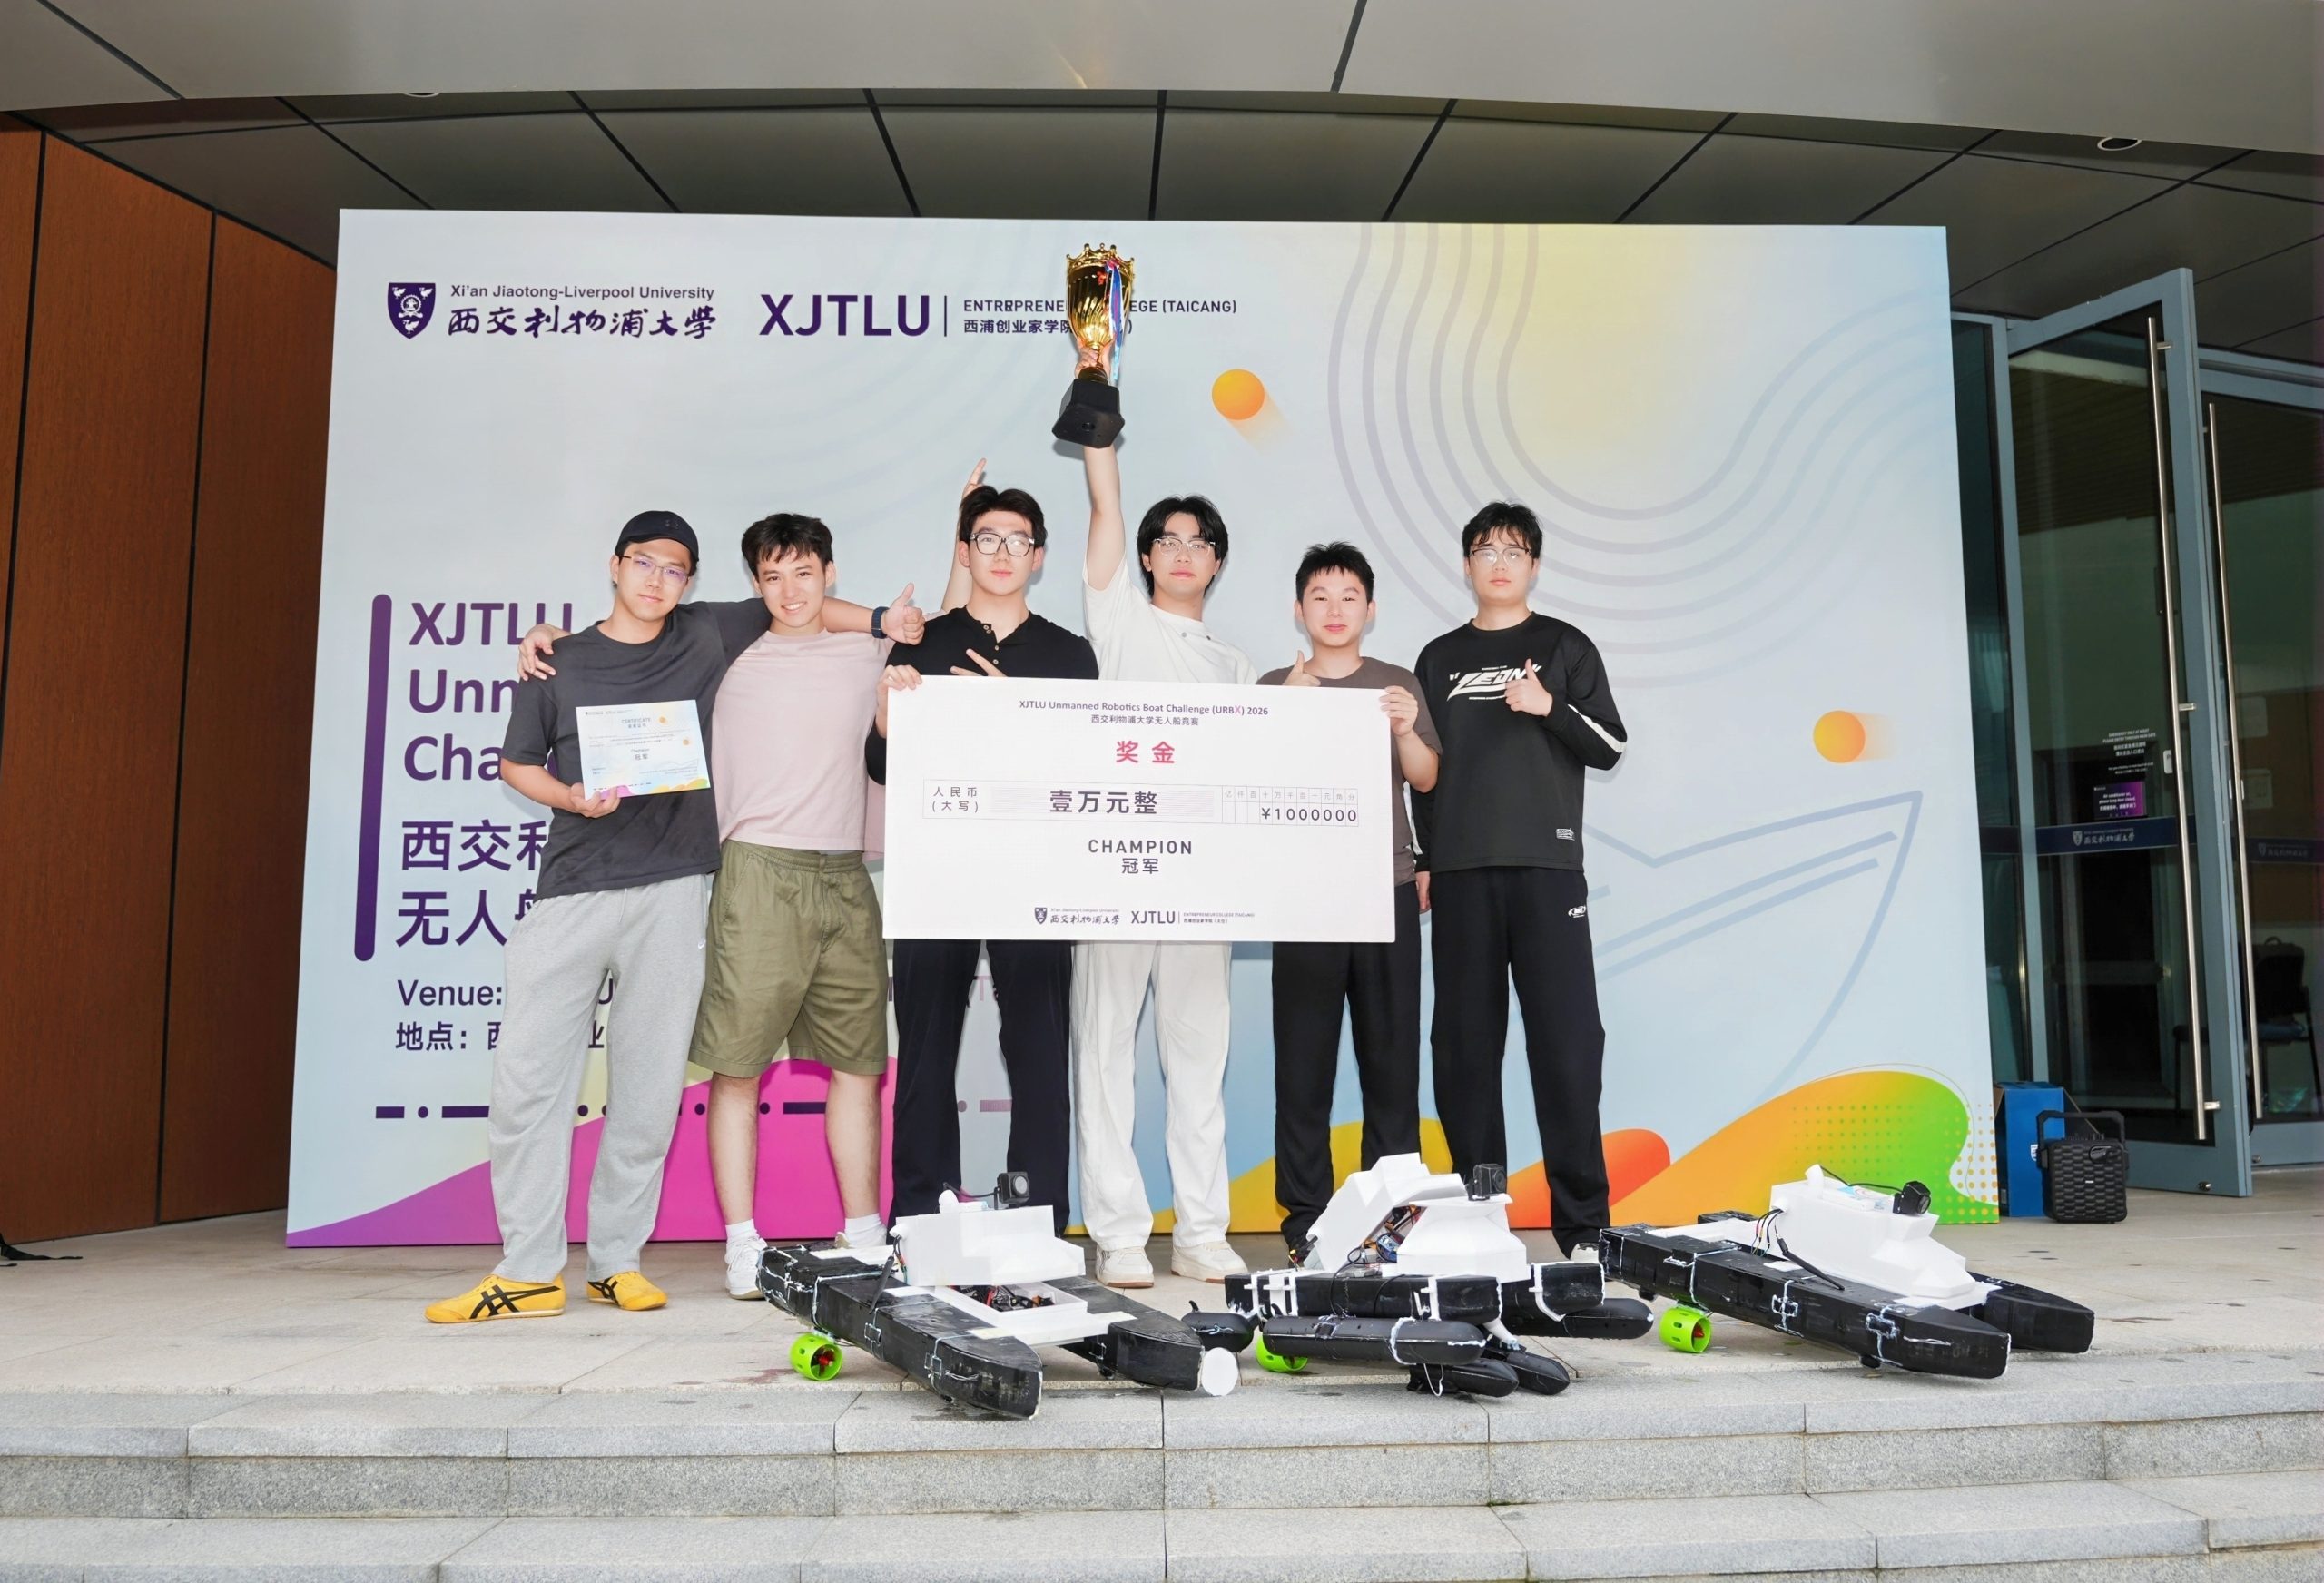
比赛结束时,所有参赛队伍聚在一起拍摄合照。老师提议,大家一起喊一句:“We’re the champions!” 镜头前,不同队伍的学生站在一起,为这场比赛留下最后的纪念。
但比赛的意义,并不只在于最后的名次。有的队伍曾眼看着刚刚成功下水的无人船沉入水中,有的队伍为了让算法识别目标反复调试,也有队伍在比赛中遭遇意外,不得不临场调整方案。
船会漏水,算法会失灵,比赛也未必总按计划进行。但当学生们回头看这段经历时,他们收获的,或许早已超出了名次本身。
从一场意外开始:刚发完成功视频,船就沉了
深蓝风暴团队队员刘昕琦是机器人工程专业的大二学生。回忆起那次测试,她仍然记得当时的措手不及。无人船卡在赛场边缘的 PVC 管上,水流不断溅入船体,随着船身下沉,开发板和相关电子设备也因进水受损。
“想着我们可以在此基础上优化,结果没有基础了。”
队员们一度感到绝望。刘昕琦和队友们就坐在河边,思考接下来该怎么办,甚至犹豫是否还要继续。五六个小时过后,他们还是决定先想解决办法。
刘昕琦介绍道,他们团队成员都是大二的学生,虽然来自不同的专业,如机器人工程、物联网工程、微电子科学与工程专业。
面对重新搭建无人船的任务,大家围绕各自的经验和能力分工协作:负责视觉识别的队员结合已有的 C++ 编程基础,借助 AI 编程工具辅助开发,同时理解和检查代码逻辑;其他队员则负责船体结构、电路连接和测试,并通过反复沟通,让各个部分逐步协同起来。
一些问题的解决,还依赖课堂之外的经验。负责动手组装和测试的物联网专业队员陈添润发现船体重心不平衡,便想起曾经跟父亲接触汽车维修时见过的轮毂配重块,尝试用它来调整船体重心。到了比赛当天,摄像头又遇到固定位置不足的问题,他临时找来一个盒子,再用扎带固定设备,确保摄像头能够正常工作。
这些办法未必来自课堂上的标准答案,却来自观察、已有经验和一次次实际尝试。对团队而言,工程实践不只是让代码运行起来,也包括发现结构上的问题、判断设备为什么不稳定,再想办法让整个系统继续工作。
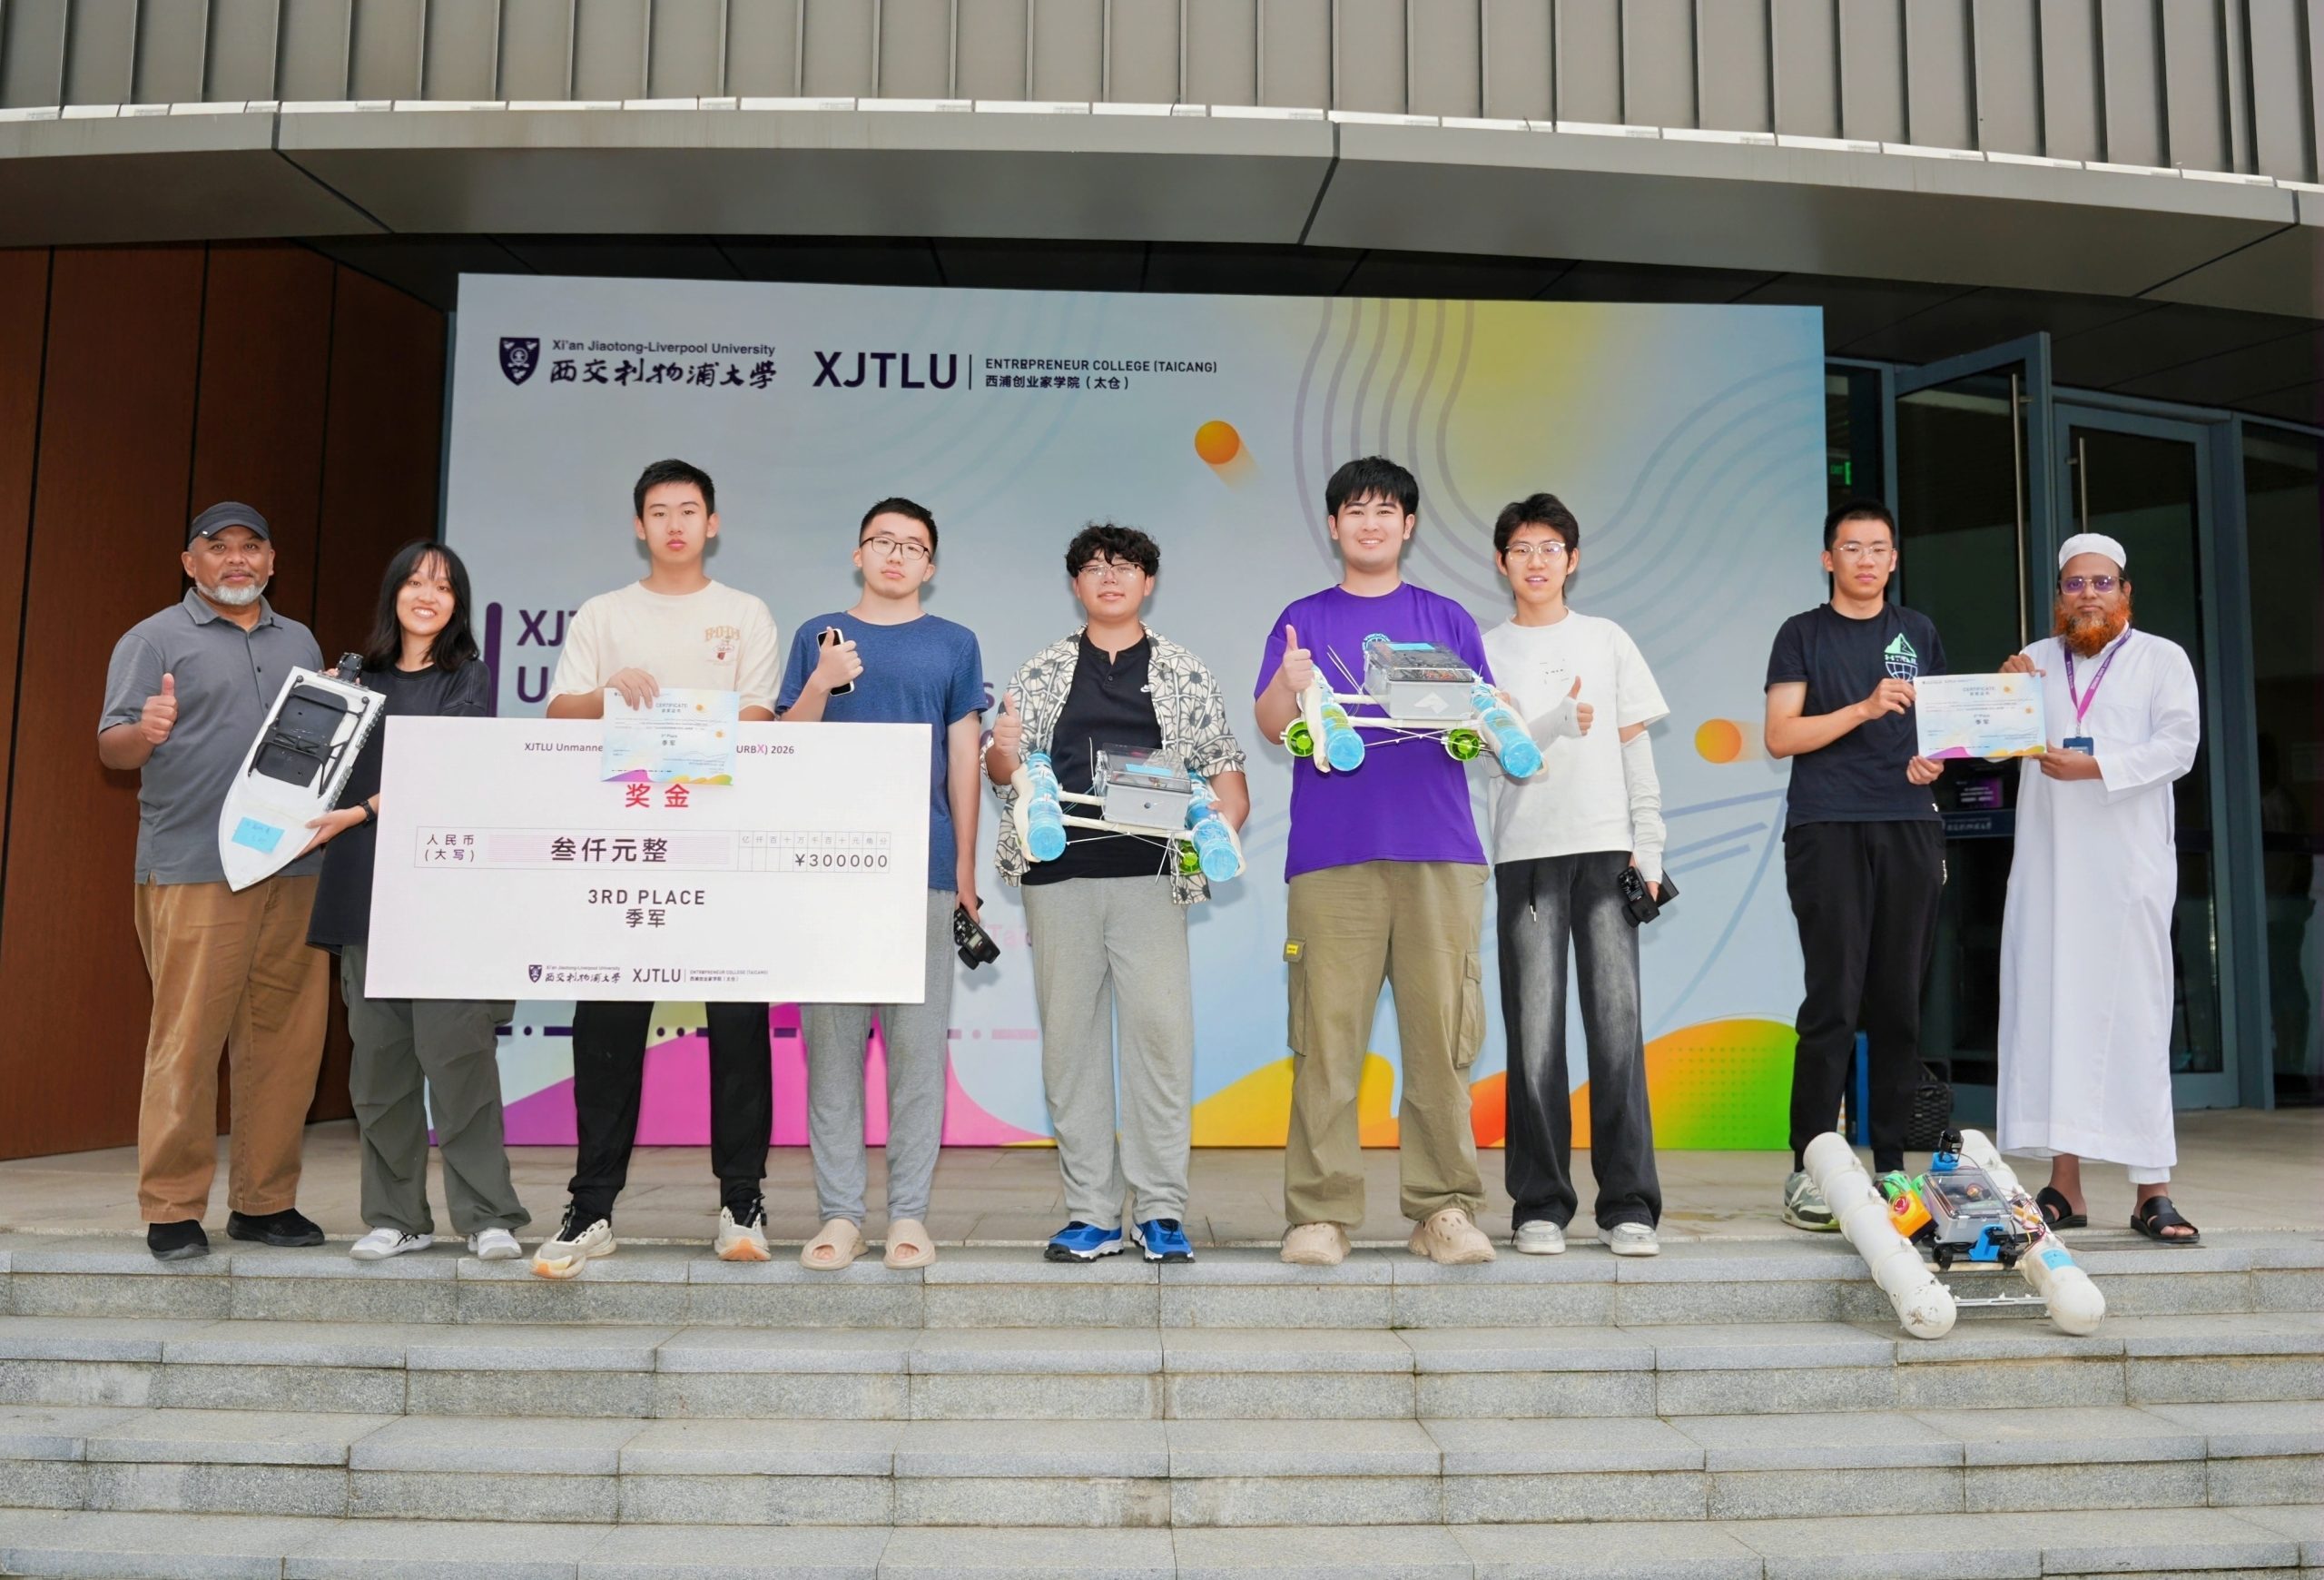
经过一次次调整与测试,深蓝风暴最终完成了比赛,并获得第三名。刘昕琦坦言,对于工程经验有限的大二学生来说,这次意外让他们第一次如此真切地感受到:把一个想法变成真正能够运行的工程作品,远比想象中困难。
“从0到1其实是挺难的。但都说有志者事竟成,我们希望我们都是有志青年,能把事情给做出成就,不要留下任何的遗憾。” 刘昕琦这样总结这段经历。
从空中寻找答案:无人机如何为无人船导航?
回顾比赛当天的表现,竞赛指导老师、智能机器人学院朱文骏博士用三个成语概括各支队伍的特点:“五花八门,八仙过海,各显神通。”
AVE Mujica 就是其中一支。与单纯依靠船载传感器感知环境的方案不同,他们把赛场视线延伸到了空中,尝试利用无人机辅助无人船定位。
去年,他们全队六名队员都参加过 2025 年的无人船竞赛,还曾以不同团队负责人的身份参赛,相关团队包揽了赛事前三名,还获得了最佳识别率奖、最速奖等多个奖项。
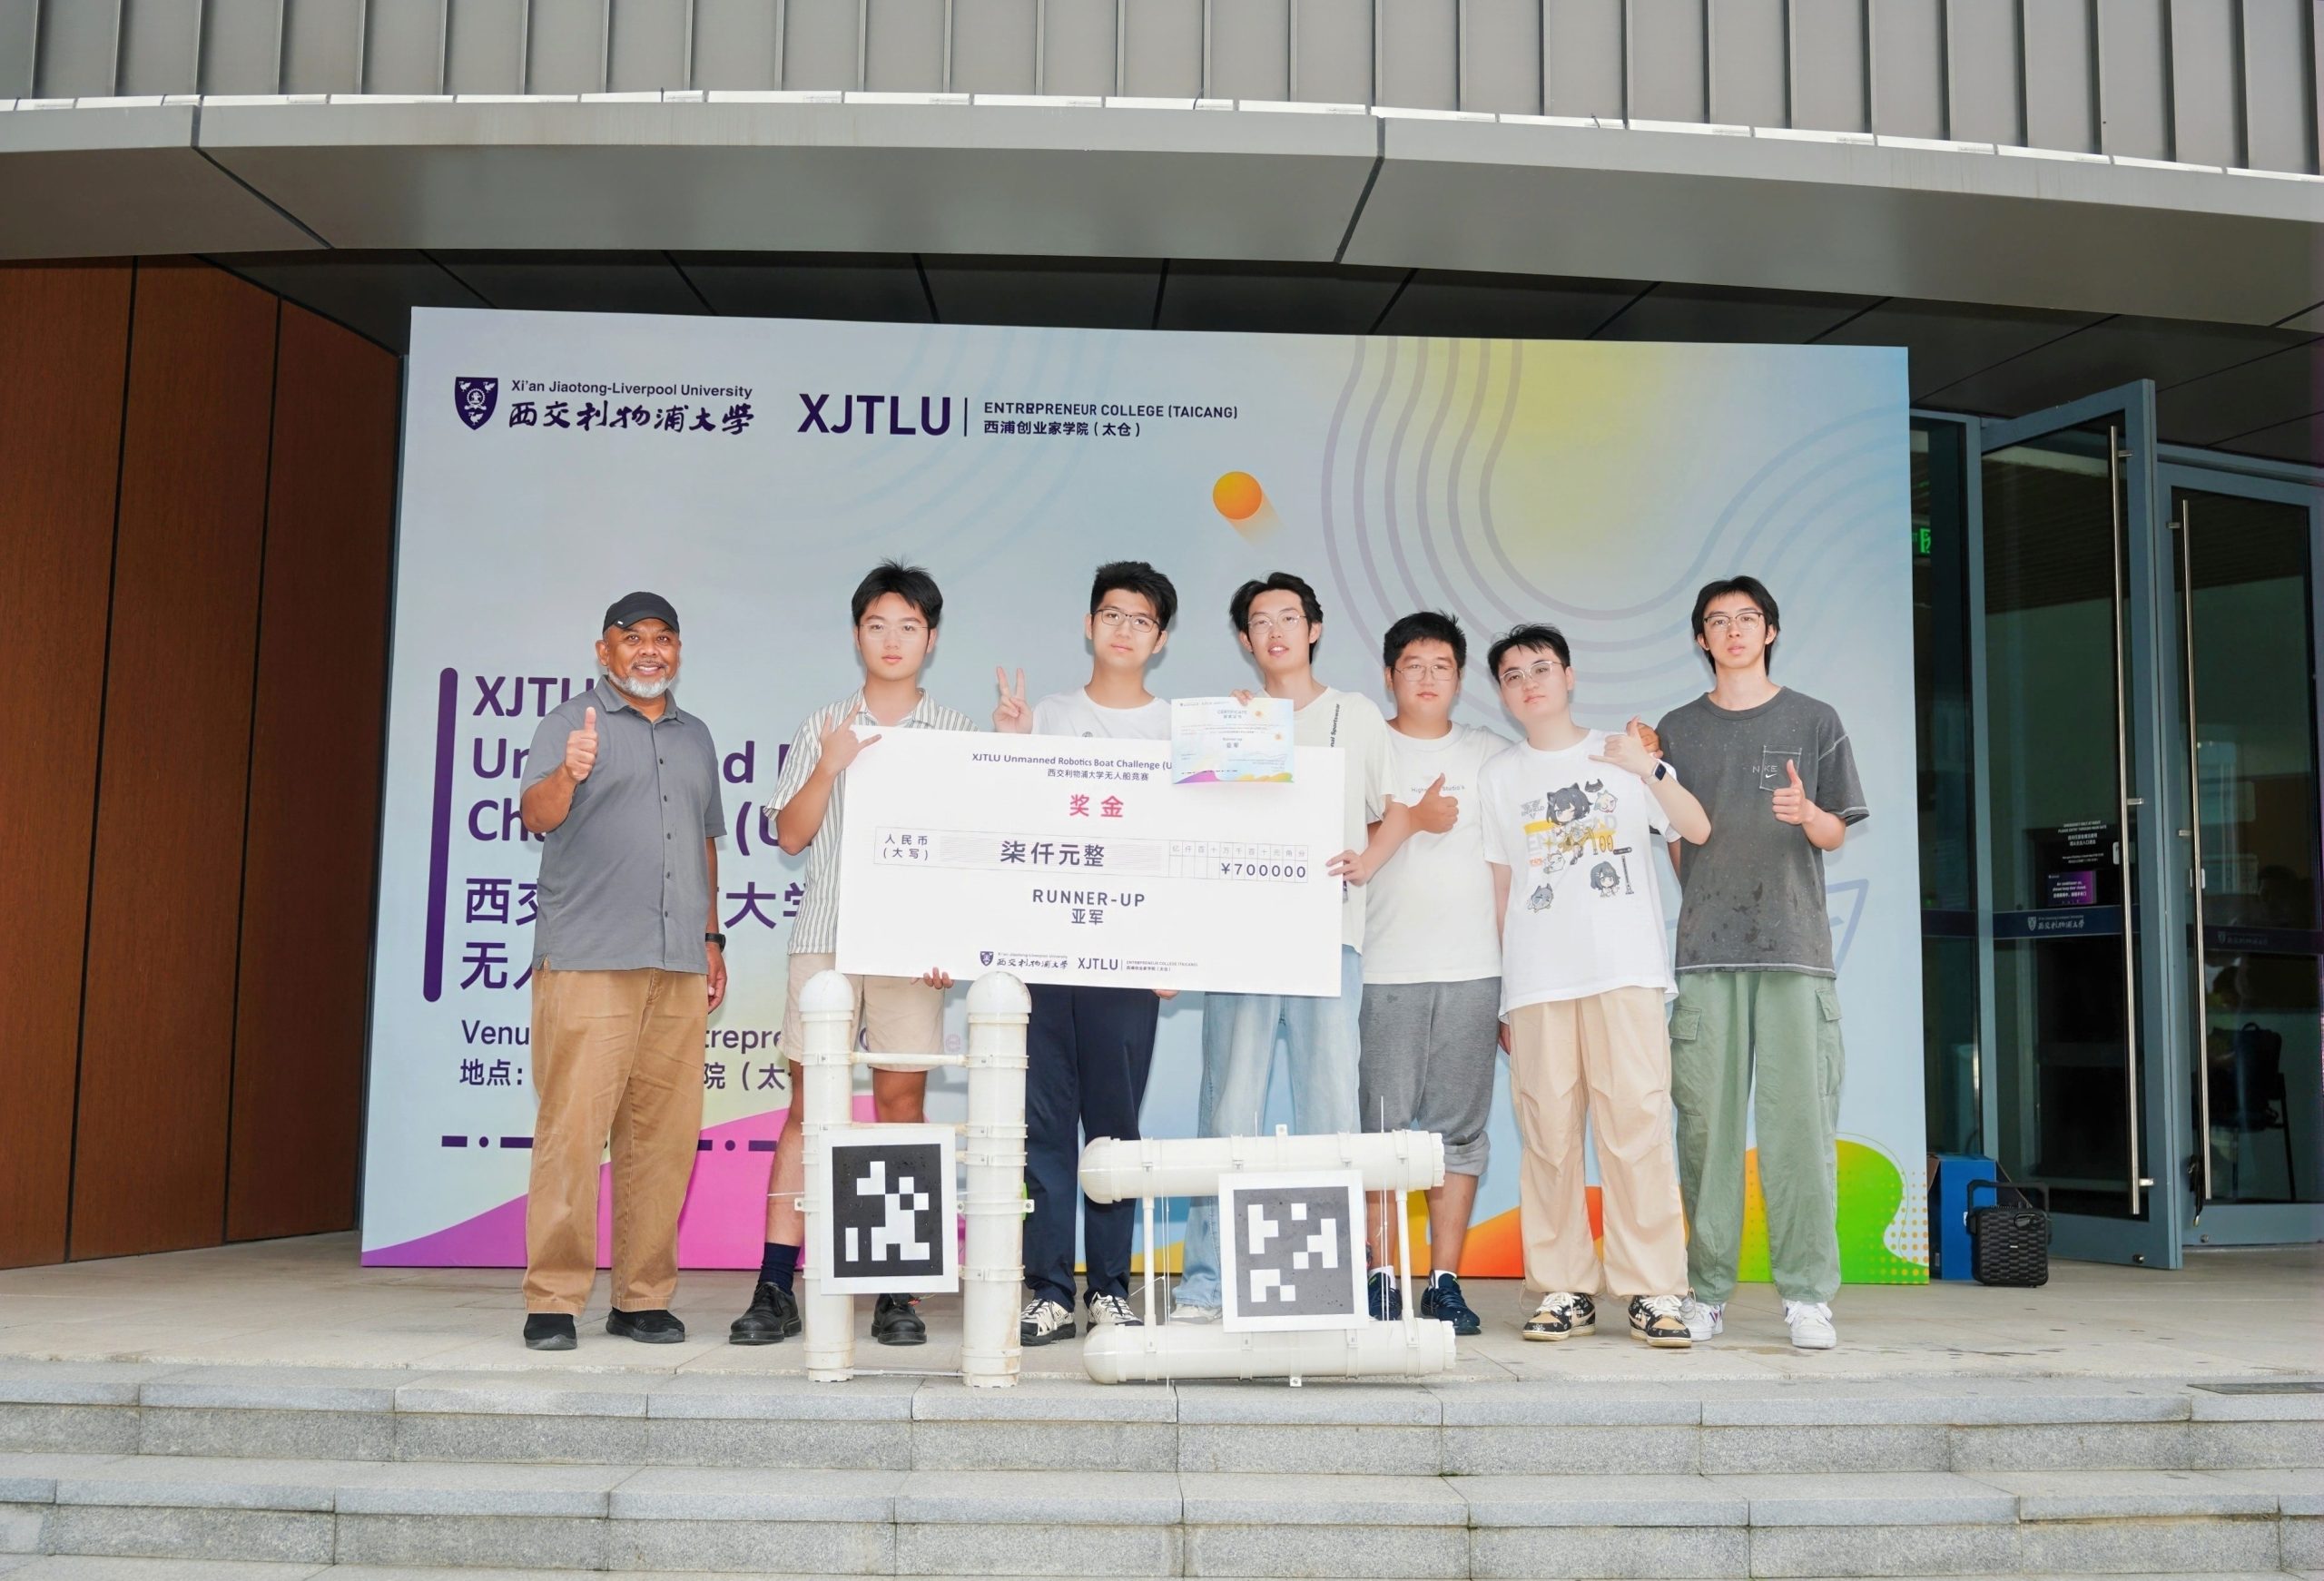
今年,队伍的三名主力成员:机器人工程专业的队长海航、队员严涵,以及微电子科学与工程专业的郭永康,他们希望在原有基础上进一步提升无人船的定位与自主运行能力。
结合此前在其他项目中积累的视觉定位经验,以及团队已有的无人机设备,他们最终选择让无人机从空中俯视赛场,通过识别船体上的 AprilTag 标记获取无人船的位置和朝向,同时识别其他船只、球和球门,为无人船提供更全面的环境信息。
“相比于单纯依靠船载传感器感知周围环境,这种方式能够提供更全面的环境信息,也为后续的路径规划、决策控制以及算法优化提供更充分的数据支持。”队长海航介绍到。
从视觉识别到数据传输,再到船端自主控制,这套系统由团队自主设计和搭建。但真正让系统稳定运行并不容易。“在调试过程中,我们遇到的一个比较大的困难,就是不同光照条件对视觉识别效果的影响非常明显。”海航提到。
例如,中午光线充足时,系统通常能够较好地识别目标;到了傍晚,环境亮度下降,识别率便会受到影响。为此,他们不断调整摄像头参数、优化识别算法,尝试在准确率与稳定性之间找到平衡。
这套方案也在比赛中展现了优势。在当天上午的半决赛中,AVE Mujica 以 111 比 42 的比分战胜深蓝风暴,展现了无人机协同定位方案在比赛中的应用潜力。
不过,决赛的考验还在后面。当技术优势遇上设备故障和突发状况,比赛的走向也随之发生变化。
最后几分钟,比赛重新开始
进入决赛的上半场,AVE Mujica 凭借空中定位方案和船只表现取得领先,一度让人觉得胜负似乎已有方向。然而,下半场局势发生变化:一艘船出现故障,队伍不得不从三艘船减为两艘;到了最后几分钟,无人机又因电量耗尽而无法继续工作。
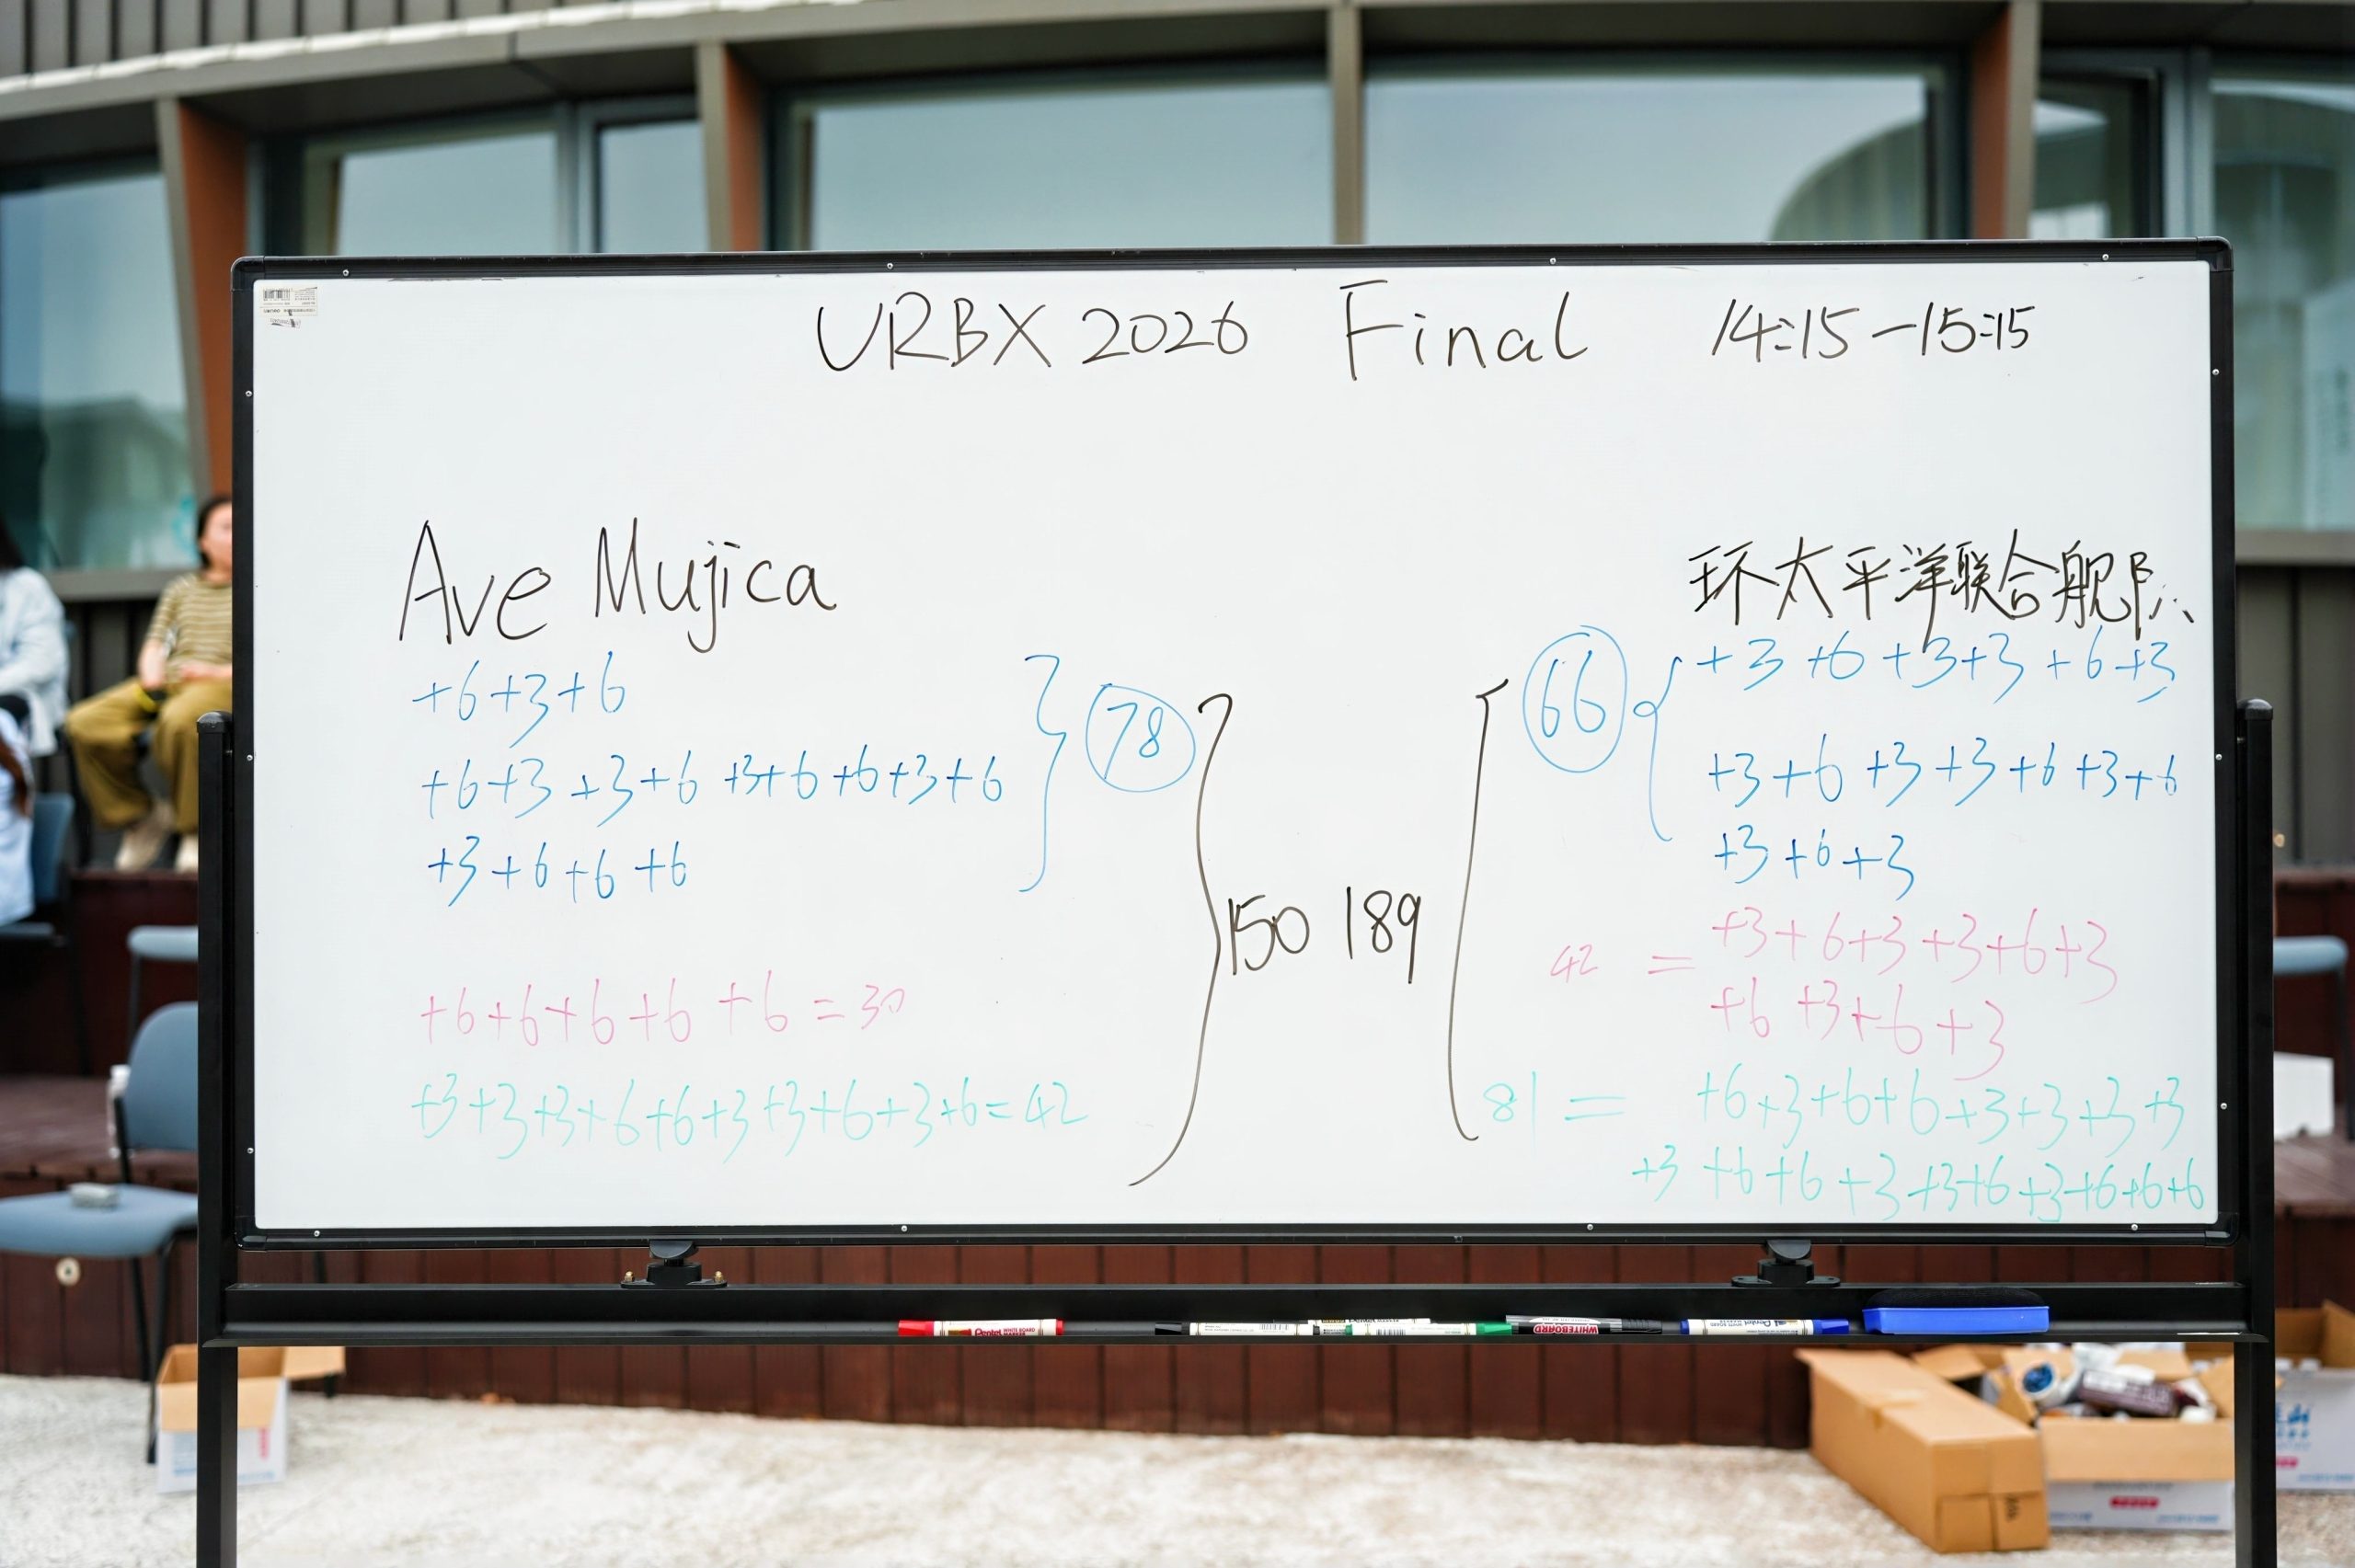
对战的环太平洋联合舰队抓住了这个机会。但队长刘士翔提到,队伍能够把握住比赛机会,并不只是因为对手出现了意外。
这支队伍由机器人、大数据等专业大三学生组成,同样花了约两到三个月,从零搭建软件与硬件系统。与 AVE Mujica的分段打印船体不同,他们通过自主设计和 3D 打印制作船身。
“我们用的材料可能更结实一些,而且准备了一艘备用船。第三艘船虽然没有下水,但备用方案让我们在遇到问题时有更多选择。” 最终,他们的船体设计也获得了最佳设计奖。
环太平洋联合队的优势,更在于他们能够根据情况及时调整策略。
赛前,他们发现无人船有时会追逐滚出场地的球,甚至撞上边界水管。于是,他们将场地边界、白色水管和角杆等信息纳入识别判断,让无人船减少无效追逐。
而比赛过程中,队员们又根据比分调整追球策略。考虑到彩球每个价值 6 分、红球每个价值 3 分,他们决定优先追逐彩球。为了让调整能够快速生效,团队提前设计了不同的策略方案,并将追球优先级设置为可调参数。这样一来,队员们无需重新编写整套程序,只需修改相应权重,就能让无人船改变追球策略。
他们无法控制赛场上会发生什么,但可以通过提前准备和及时判断,让自己的系统更好地应对变化。这些准备让他们在比赛局势变化时有了更多应对空间,也帮助他们把握住了后半场的机会。
两支队伍走了不同的技术路线,也在决赛中展现了各自的优势:AVE Mujica 尝试通过无人机拓展无人船的感知能力,环太平洋联合舰队则通过提前准备和临场调整应对变化。最终,环太平洋联合舰队赢得了冠军。
对于朱文骏博士而言,这场势均力敌的决赛也呈现了工程实践中的一个重要问题:如何让技术在真实环境中稳定运行?
“决赛双方的整体水平非常接近。比赛当天,天气变化和其他不可控因素,也给各支队伍带来了挑战。评价一项技术,不能只看它有多先进,还要看它面对风险和环境变化时,能否保持稳定运行。这就是工程中所说的鲁棒性。相信经过这一年的积累与调整,各支队伍明年都能有更好的表现。”
比赛落幕,新的起点
对 AVE Mujica 的队长海航而言,这次比赛最重要的收获,不只是验证了无人机协同方案的可行性,更是学会了如何面对真实的工程问题。他认为,解决问题不一定要追求最复杂、最通用的技术,而应结合具体场景,找到最适合的方案。这段经历让团队更加相信自己的技术判断,也锻炼了独立解决问题的能力。
环太平洋联合舰队的队员赵晨昱则期待,未来能有更多团队加入这项赛事,让不同的技术思路在同一个项目中碰撞。
“如果有更多团队参与进来,大家就能带着不同的方法投入无人船项目。很多创新点,都是在一次次实验中发现的。” 他希望赛事未来能够走向更广阔的舞台,让更多学生有机会在实践中学习、探索和创新,并将项目中积累的经验带到现实问题的解决中。
一场比赛落幕,新的想法和改进计划已经在路上。对于这些队伍而言,今年的赛场是一次检验,也是一段新的起点。船体还可以继续优化,算法还有提升空间,下一次比赛,他们或许又会带来不一样的方案。
2027 年的赛场再见!期待各支队伍带着更成熟的作品,再次下水,迎接新的挑战。
2026年10月29日